Симуляционные упражнения AUV/ROV: 6 учебных сценариев перед реальными морскими испытаниями
News Details
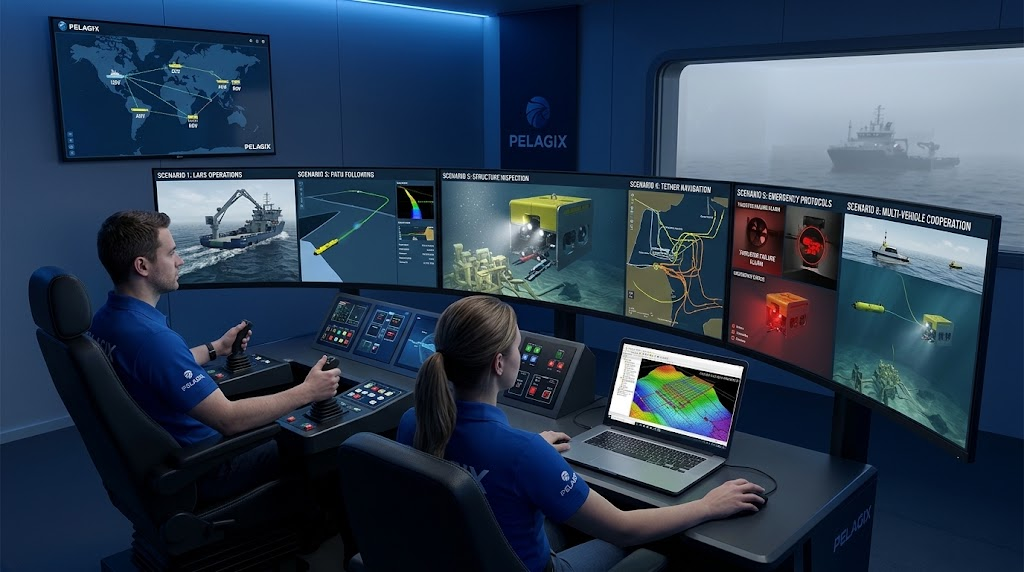
Развертывание подводных роботов в океане всегда вызывает восторг, но также сопряжено с реальными рисками. Аренда морских судов стоит больших денег каждый день. Кроме того, бурные океанские волны и глубокие течения легко могут повредить дорогостоящее оборудование. Из-за этих сложностей командам необходимо тщательно подготовиться задолго до прибытия на причал для спуска. К счастью, виртуальное тестирование позволяет пилотам и инженерам безопасно практиковаться на суше.
Прежде чем отправлять оборудование на большую глубину, операторы широко полагаются на современные программные инструменты. Хорошо разработанная программа ROV тренажер позволяет пилотам отрабатывать сложные маневры и справляться с неожиданными чрезвычайными ситуациями без какого-либо риска. В то же время использование реалистичных платформ симуляция подводных роботов помогает инженерам тестировать физику движения аппарата и реакцию датчиков в суровых подводных условиях. В этом руководстве мы рассмотрим шесть основных учебных сценариев, которые каждая команда должна отработать перед проведением реальных морских испытаний.
Сценарий 1: Операции по спуску и подъему
Спуск подводного робота с судна обеспечения часто является самой опасной частью миссии. Сильные волны и движение корабля могут привести к тому, что аппарат начнет беспорядочно ударяться о корпус судна. Поэтому отработка этого шага в виртуальном пространстве имеет решающее значение для безопасности экипажа.
Используя интегрированный USV AUV ROV симулятор, пилоты могут отрабатывать процедуры спуска и подъема в условиях волнения на море. Программное обеспечение имитирует реальное воздействие волн, скорость лебедки и натяжение троса. В результате члены экипажа могут отточить свои навыки и управление кабелем еще до того, как ступят на мокрую палубу.
Сценарий 2: Автономное следование по маршруту и предотвращение столкновений
Навигация вблизи глубоководных сооружений требует большой осторожности и предельной точности. Прежде чем автономный необитаемый подводный аппарат (AUV) начнет движение рядом с трубопроводами или нефтяными платформами, его навигационное программное обеспечение нуждается в полномасштабном тестировании.
Операторы используют AUV программное обеспечение для планирования миссий для нанесения на карту поисковых сеток, обозначения путевых точек и установления ограничений глубины. Во время тестирования инженеры наблюдают, как аппарат реагирует в случаях, когда гидроакустические датчики обнаруживают неотмеченные препятствия, такие как упавшие обломки или старые рыболовные сети. Pelagix создает высокопроизводительные подводные решения, которые идеально сочетаются с программным обеспечением для планирования, обеспечивая легкий переход от виртуального планирования к реальной навигации.
Сценарий 3: Инспекция сложных подводных конструкций
Осмотр глубоководных сооружений, таких как морские ветряные турбины или подводные нефтяные клапаны, требует твердой руки. Пилоты должны зависать вблизи огромных стальных опор в темной воде, не допуская контакта. Одна единственная ошибка может привести к повреждению объективов камер или нарушению работы сонаров.
Посредством реалистичных AUV ROV имитационные упражнения пилоты отрабатывают навыки устойчивого зависания в ограниченном пространстве. Тренажер воспроизводит реакцию двигателей, сопротивление воды и потоки видеоизображения в реальном времени. В результате пилоты учатся управлять аппаратом, используя только данные сонара и экран камеры, что готовит их к сбору точных инспекционных данных во время реальных океанских запусков.
Сценарий 4: Управление кабельным тросом и навигация вдоль трубопроводов
Для подводных роботов с кабелем постоянная проблема — это содержание кабелей в чистоте. Длинные соединительные кабели могут зацепиться за острые подводные конструкции. Кроме того, сильные глубоководные течения создают большое сопротивление кабелю, что уводит машину с заданного курса.
Использование специализированной программы ROV тренажер помогает пилотам освоить управление кабелем в условиях изменяющихся морских течений. В виртуальной среде операторы тренируются пролетать вокруг подводных трубопроводов, не запутывая кабель. Они учатся определять натяжение кабеля, контролировать скорость лебедки и регулировать мощность двигателей для сохранения устойчивости аппарата.
Сценарий 5: Протоколы реагирования в чрезвычайных ситуациях и отказы систем
В глубоководном океане проблемы с оборудованием рано или поздно возникнут. Двигатели могут засориться, сигналы управления могут пропасть, а датчики воды могут выдать тревогу. Ответная реакция пилота или программной системы в первые несколько секунд определит, сможет ли робот благополучно вернуться.
Проведение симуляция подводных роботов с неожиданными аппаратными сбоями позволяет командам безопасно отработать действия в чрезвычайных ситуациях. Инструкторы могут удаленно отключать двигатели, запускать предупреждения о утечке воды или разрывать каналы связи. Затем пилоты тренируются переключаться на ручное управление, сбрасывать аварийные грузы или запускать режимы автоматического возврата. Компания Pelagix разрабатывает подводные системы со встроенными функциями безопасности, гарантируя, что аппараты смогут плавно восстановить работоспособность при возникновении реальных проблем.
Сценарий 6: Совместные операции с использованием нескольких аппаратов
Современные морские миссии все чаще полагаются на работу нескольких роботизированных платформ в команде. Например, безэкипажное надводное судно (USV) может оставаться на поверхности для передачи спутниковых сигналов. Под водой AUV собирает картографические данные, пока привязной робот проводит физические ремонтные работы.
Используя многоаппаратный USV AUV ROV симулятор, операторы могут тестировать каналы связи и общие рабочие процессы между надводными и глубоководными единицами. Команда отрабатывает отслеживание положения аппаратов через акустические модемы, обновление планов маршрута в ходе погружения и координацию групповых задач. В конечном итоге такая слаженная командная работа обеспечивает бесперебойное взаимодействие надводных и подводных машин во время реальных испытаний.
Заключение
Проведение тщательных виртуальных тестов — это самый безопасный и разумный способ защиты подводного оборудования. От тестирования логики маршрутов в AUV программное обеспечение для планирования миссий до отработки ответственных AUV ROV имитационные упражнения, виртуальная практика исключает дорогостоящие ошибки перед выходом в воду. Инвестирование времени в полные имитационные рабочие процессы формирует более безопасную, быструю и гораздо более надежную подводную операцию


