Какое самое большое испытание для автономных транспортных средств в океане?
News Details
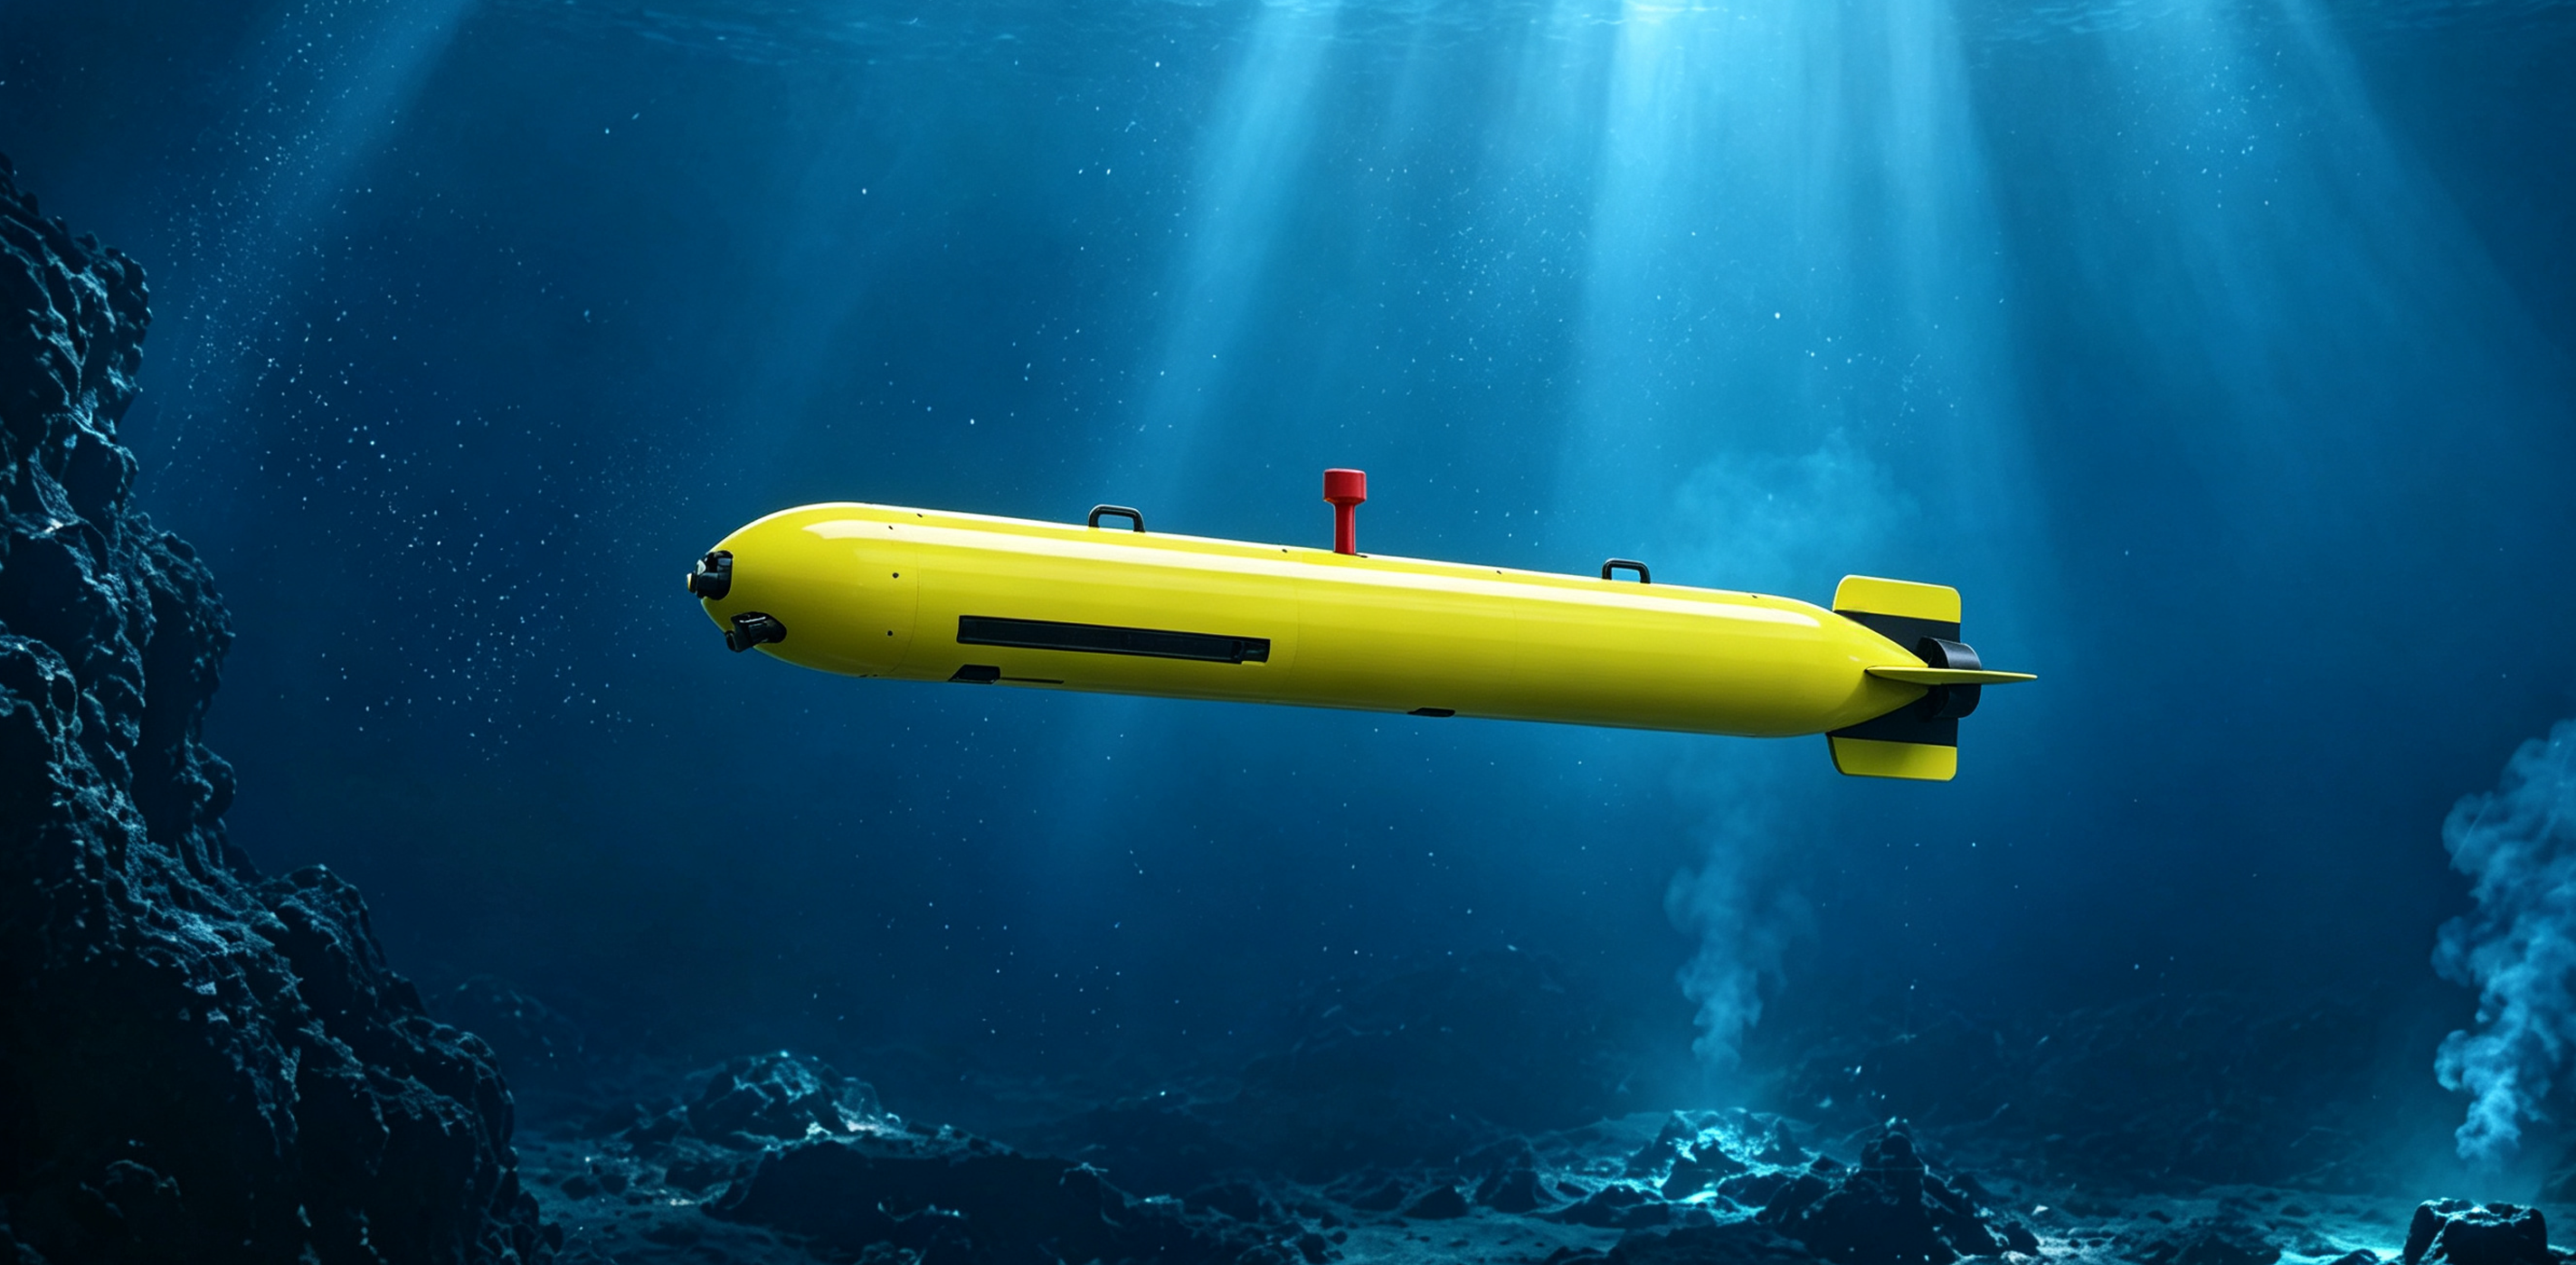
Автономная технология быстро изменяет способ, которым люди исследуют сложные среды. В то время как беспилотные автомобили на суше привлекают много внимания, подводные роботные системы сталкиваются с гораздо более суровыми условиями. Работа на большой глубине под водой представляет уникальные инженерные трудности. Так что же является самой большой проблемой для автономного подводного аппарата при работе в открытом океане?
В отличие от наземных транспортных средств, которые полагаются на спутниковые сигналы и четкие дорожные разметки, автономный подводный аппарат (АПА) работает в темной, высоконапорной среде, где стандартные беспроводные сигналы не действуют. Среди всех препятствий подводная навигация и реальное время общение остаются единственной величайшей проблемой для подводных робототехник сегодня.
Барьер подводной навигации и связи
На суше беспилотные автомобили полагаются на сигналы GPS, сотовые сети и камеры, чтобы знать, где они находятся. Однако радиоволны и сигналы GPS не могут проникнуть более чем на несколько дюймов в морскую воду. Следовательно, подводный автономный аппарат не может просто подключиться к спутнику, чтобы проверить свое местоположение.
-
Потеря сигналов GPS: Как только подводный робот погружается, стандартные системы позиционирования полностью перестают работать. Поэтому аппарат должен полагаться на бортовые сенсоры, такие как лог Dopler Velocity (DVL) и инерциальные навигационные системы (INS).
-
Дрейф сенсоров со временем: Инструменты мертвой подсчета оценивают положение на основе скорости и направления. Однако мелкие расчетные ошибки накапливаются во время длительных поездок. В результате аппарат может отклониться от курса, если наземные команды не предоставят периодические обновления положения.
-
Ограничения акустической связи: Поскольку радиоволны не действуют в воде, подводные системы передают данные с помощью акустических звуковых волн. Однако звук распространяется медленно через воду, и акустическая полоса пропускания очень узкая. Поэтому передача высококачественного прямого видео или огромных файлов данных обратно на поверхность в реальном времени остается практически невозможной.
Другие основные препятствия для подводной робототехники
Хотя навигация и связь занимают первое место, несколько других суровых факторов усложняют океанские развертывания для компаний, занимающихся автономными подводными аппаратами:
1. Экстремальное водное давление
Океанное давление быстро увеличивается с глубиной. На глубине 3000 метров под поверхностью давление в 300 раз больше, чем на уровне моря. Поэтому инженеры должны строить тяжелые герметичные корпусами из титана или специализированных сплавов, чтобы защитить хрупкую электронику от давления.
2. Ограниченная батарея и энергетическая выносливость
Обследования часто требуют длительного времени миссии. Однако работа мощных сонарных систем, ярких световых массивов и тягачей быстро расходует энергию батареи. Балансировка веса аппарата с емкостью батареи является постоянной инженерной борьбой для автономных подводных аппаратов.
3. Динамические океанские течения и низкая видимость
Океанские течения могут внезапно сбросить маленькие аппараты с пути. Кроме того, взбитые осадки и мутная вода могут ослепить оптические камеры. Поэтому платформа автономного подводного аппарата (АПА) должна полагаться на акустический сонар для обнаружения препятствий и избежания столкновений в полном темноте.
Как PelagiX решает сложные океанские проблемы
Как специализированный бренд Sanya Poseidon Ocean Technology Co., Ltd., PelagiX разрабатывает передовую морскую технологию для решения именно этих подводных проблем. Сосредоточившись на умном программном обеспечении, прочной аппаратуре и надежном отслеживании на поверхности, PelagiX помогает морским командам выполнять миссии с большей уверенностью и точностью.
Чтобы преодолеть суровую океанскую среду, современные морские системы полагаются на три жизненно важных решения:
-
Интегрированная многосенсорная навигация: Комбинирование оптических, акустических и инерциальных сенсоров помогает подводным аппаратам поддерживать точное отслеживание на большие расстояния.
-
Прочная док-основанная мониторинг: Портативные наземные станции обеспечивают стабильные многоканальные связи для мониторинга состояния аппарата и отправки команд миссии в реальном времени.
-
Умное управление энергией: Эффективное распределение энергии позволяет аппаратам сохранять энергию батареи во время длительных переходов, чтобы они могли эффективно выполнять глубоководные задачи.
Будущее подводной автономности
Подводное исследование быстро растет в сфере морской энергетики, океанских исследований и охраны окружающей среды. Хотя подводная навигация и связь остаются сложными, непрерывные прорывы в акустической технике и умных сенсорах сокращают разрыв.
По мере того как современные компании, занимающиеся автономными подводными аппаратами вводят более умные и надежные платформы, исследование глубокого моря становится безопаснее и гораздо более эффективным. Выбирая надежную аппаратуру и интегрированные решения для мониторинга, морские специалисты могут преодолеть самые сложные океанские проблемы и раскрыть весь потенциал подводного открытия.


