Как долго могут подводные роботизированные аппараты (РОВ) оставаться под водой?
News Details
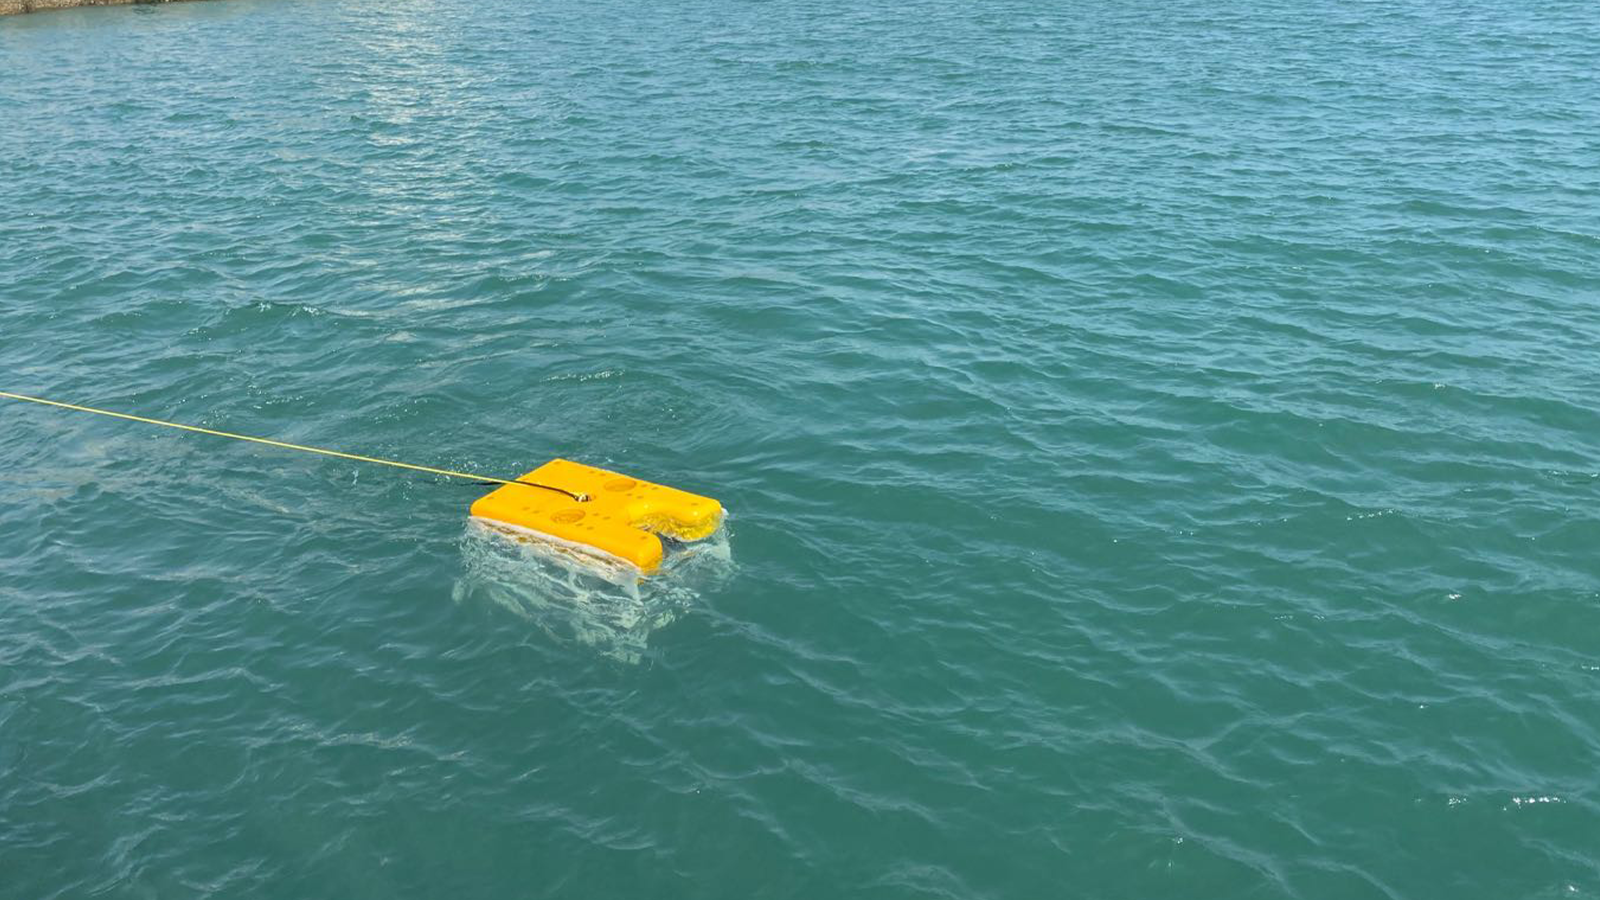
Морские отрасли, морские нефтяные платформы и морские исследовательские группы в значительной степени полагаются на дистанционно управляемые аппараты для выполнения сложных подводных задач. В отличие от автономных систем, работающих от внутренних батарей, дистанционно управляемый аппарат остается физически соединенным с судном или платформой на поверхности через кабель-канат. Из-за этой структурной разницы во время планирования океанических проектов часто возникает один распространенный вопрос: как долго реально может оставаться погруженным подводный РОВ?
В теории系留 подводная система может оставаться погруженной почти бесконечно. Однако реальные эксплуатационные факторы, потребности в обслуживании и усталость пилотов создают практические ограничения на общую время погружения РОВ. Вот ясный взгляд на то, как работает系留 энергия и что определяет реальное время пребывания под водой.
Секрет бесконечной энергии:系留 операции
Основное преимущество продолжительности подводного РОВ заключается в том, как он получает электроэнергию. В то время как не系留 аппараты зависят от ограниченных бортовых батарей, РОВ получает непрерывную энергию от судна на поверхности.
-
Непрерывная энергия от поверхности: Высоковольтный электрический ток идет напрямую по кабелю-канату для питания тяговых двигателей аппарата, огней и тяжелых гидравлических инструментов.
-
Неограниченный потенциал развертывания: Поскольку энергия поступает постоянно, аппарат не нужно возвращать на поверхность каждые несколько часов для перезарядки батарей.
-
Тяжелые операции: Непрерывная энергия позволяет аппарату работать с энергозависимыми инструментами, такими как тяжелые робототехнические руки, высокопressure водяные струи и специализированные пилы для резки, в течение дней подряд.
Практические факторы, ограничивающие время погружения РОВ
Хотя электроэнергия неограничена, система подводного РОВ не может оставаться под водой навсегда. Несколько практических реальных факторов требуют периодического поднятия аппарата командой на поверхности.
1. Механическое износ оборудования и тепловые пределы
Непрерывная эксплуатация создает механическое напряжение на подвижных частях. Герметики тяговых двигателей, гидравлические насосы и вращающиеся шарниры испытывают непрерывный износ при погружении. Кроме того, длная работа под тяжелой нагрузкой может перегреть гидравлическую жидкость или подводную электронику, заставляя операторов поднять устройство для охлаждения и обслуживания.
2. Морская погода и условия на поверхности
Даже если подводный робот работает идеально, погодные условия на поверхности могут быстро измениться. Сильные волны, сильные поверхностные течения или сильный ветер затрудняют удержание поддерживающего судна на поверхности в положении. Если погода на поверхности становится опасной, экипажи должны поднять аппарат, чтобы предотвратить повреждение кабеля-каната.
3. Смена экипажа и усталость пилотов
Управление сложной платформой подводного инспекционного РОВ требует высокой концентрации и квалифицированного контроля. Пилоты РОВ работают в сменах, обычно длительностью 12 часов. Однако длительные многодневные операции могут истощить экипаж. Команды часто выбирают поднять аппарат на поверхность во время смены или обычных проверок на палубе для инспекции оборудования и безопасной смены пилотов.
4. Морское произрастание и биопокрытие
Во время длительных развертываний в мелководных или теплых водах морская жизнь начинает прикрепляться к корпусу аппарата, объективам камер и сенсорам. Моревая водоросль, боракулы и водоросли могут блокировать обзор камер или засорять защиту тяговых двигателей, требуя от команд на поверхности промывания оборудования.
Как PelagiX поддерживает высокоустойчивые морские операции
Как специализированный бренд Sanya Poseidon Ocean Technology Co., Ltd., PelagiX проектирует надежные морские системы, мониторинговые платформы и контрольные станции для требовательных подводных задач. Предоставляя четкий визуальный трекинг и надежные интерфейсы связи, PelagiX помогает операторам поддерживать безопасный и стабильный контроль во время длительных развертываний.
Для максимизации эксплуатационной эффективности во время длительных подводных задач современные системы полагаются на три ключевых элемента:
-
Мониторинг системы в реальном времени: Визуальные интерфейсы позволяют командам на поверхности постоянно проверять температуру тяговых двигателей, уровни напряжения и гидравлическое pressure, выявляя мелкие проблемы износа до того, как они приведут к сбоям.
-
Прочные интерфейсы управления: Прочные палубные устройства дают пилотам интуитивный контроль, снижая усталость операторов во время длительных смен.
-
Интегрированные потоки данных: Четкие видеопотоки и потоки данных от сенсоров позволяют принимать решения быстрее, помогая командам эффективно выполнять инспекционные задачи.
Сбалансированная бесконечная энергия и безопасные операции
Итак, как долго реально может оставаться погруженной платформа подводного РОВ? Хотя系留 энергия позволяет diesen роботам оставаться под водой на недели, большинство коммерческих проектов проводят непрерывные погружения длительностью от 24 часов до 7 дней перед возвращением на палубу для быстрого обслуживания.
Сбалансируя непрерывную энергию от поверхности с регулярными механическими проверками, современные морские команды достигают высокой производительности без риска повреждения оборудования. Сотрудничество с надежными поставщиками морской техники, такими как PelagiX, гарантирует, что ваши подводные операции останутся эффективными, безопасными и полностью поддерживаемыми от начала до конца.


 оставаться под водой?)


